Trust
1신뢰
안정적인 환경 인식과 예측 가능한 행동을 통해 신뢰할 수 있는 로봇 경험 제공
비전 센서, LiDAR, 촉각 센서 등 다양한 센서를 활용해 주변 환경과 사람의 위치를 정밀하게 인식합니다.
실시간 환경 인지와 안전 제어 기술을 기반으로 충돌 회피, 작업 안정성, 인간-로봇 협업 상황을 지속적으로 관리하여 사용자가 안심하고 함께 사용할 수 있는 신뢰 기반의 로봇 경험을 제공합니다.
RX Lab
Background
RX Lab Background
/01
환경은 복잡해지고, 함께 사용해야 할 로봇은 다양해지고 있습니다.
로봇의 특성을 이해하고, 사람과 효과적으로 상호작용하는 방식을
함께 고민해야 합니다.
/02
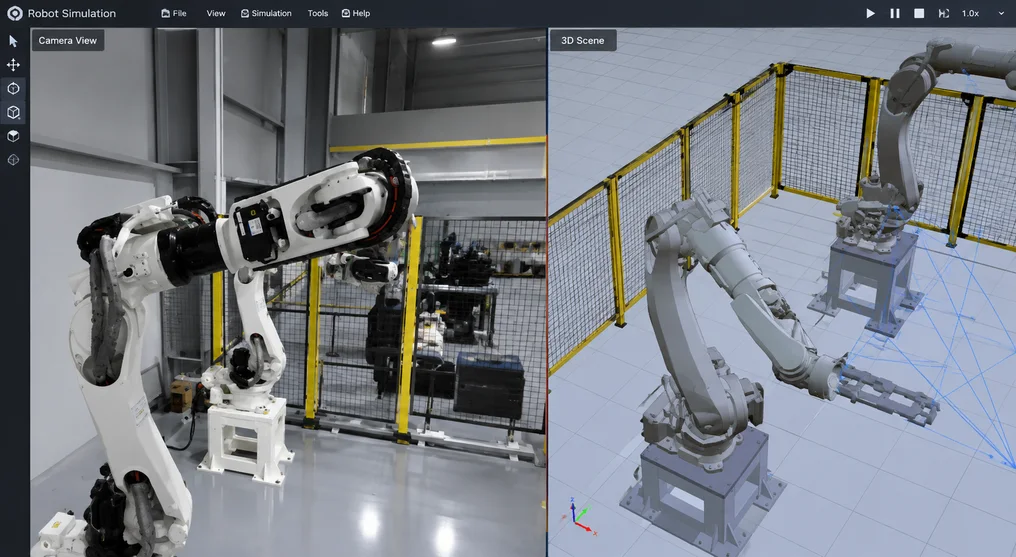
산업 현장에 자동화 도입을 검토하는 기업이 많아지고 있습니다. 이러한 변화에 대응하여 가상 환경을 만들어 보고 로봇의 동작을 반복 검증하여 안정적인 자동화 도입 가능성을 확인하고 있습니다.
RX Lab
앞으로의 UX는 지능형 디바이스를 통해 좋은 데이터를 수집하고 그것을 통해 더 좋은 경험으로 만들어 낼 수 있는 환경을 설계해야 합니다. 그러기 위해 올리브스톤은 하드웨어, AI, 환경의 특성을 이해하고 경험 고도화를 위한 로봇 솔루션을 구축합니다.
Robot eXperience Lab
로봇 이해
경험 데이터 분석
상호작용 연구
실행
이해
Solution 02
RX Data Lab
Solution 01
RX Studio
Robot eXperience
Research
사람과 로봇이 더 자연스럽게 소통하고 협업하기 위한 상호작용 연구
Data-Driven Automation
Solution
로봇 이해도를 바탕으로 자체적인 로봇 솔루션 개발
RX Lab System
로봇 기술이 빠르게 발전하면서, 실제 도입 전에 기술과 로봇의 특성을 충분히 이해하고 검증하는 과정이 중요해지고 있습니다.
RX Lab은 다양한 로봇을 가상·실제 환경에서 연구하고, 사전 실험과 데이터 분석을 통해 더 나은 로봇 경험과 안정적인 도입 방안을 만들어갑니다.
Task 설계 및 실행
Work Design
Robot Work
가상 환경 구축
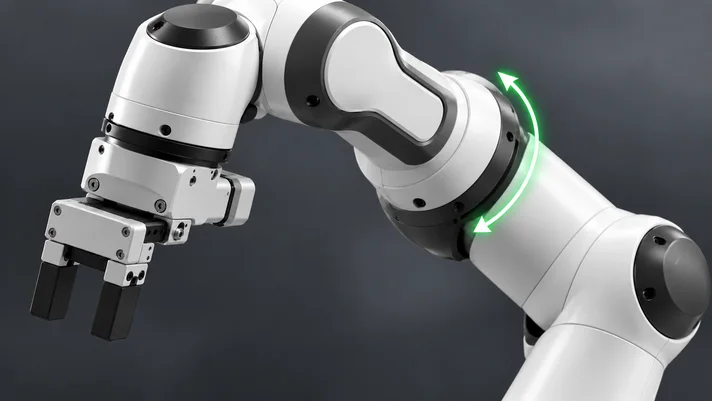
다기종 연구
로봇팔의 성능과 특성을 비교해 작업에 적합한 기종을 선별
Franka FR3
Franka Panda
Universal Robots UR10e
Denso Cobotta Pro 900
Denso Cobotta Pro 1300
UFactory xArm6
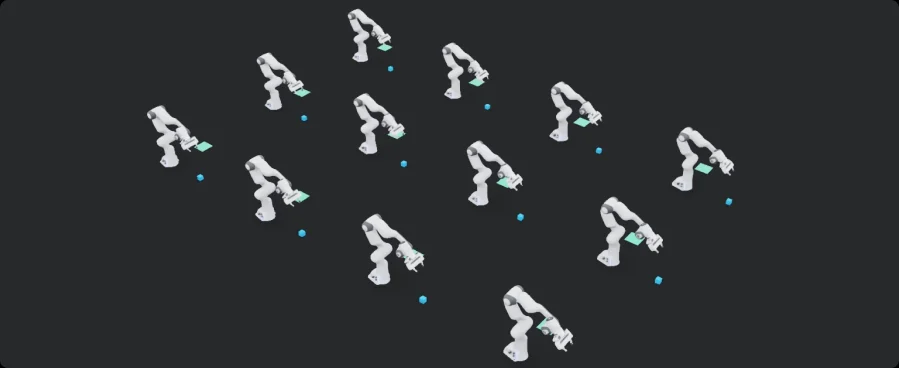
다수 로봇 검증
행동 결과를 이해하고 검증하기 위해 다양한 환경에서 테스트
평가 & 활용
수행 평가
기록 활용
물체 수행 과정 검토
성공 여부 분석
데이터 기반 고도화
히스토리 축적
RX Lab 연구 사례
Physical AI Lab은 실제 로봇과 가상 환경을 오가며 로봇의 행동을 실험하고, 결과 데이터를 분석해 동작과 경험을 지속적으로 고도화합니다.
/ Case 1
사람에게 단순한 행동도, 로봇에게는 여러 단계의 판단이 필요합니다. 하나의 테스크를 구별하여 단계별로 관찰합니다.
1. 접근 · 정렬
큐브 상부로 접근집기 위치로 하강
/ Case 2
기본적인 이동 학습을 시작으로 작업 조건과 로봇을 확장하며, 다양한 조건에서도 안정적으로 수행할 수 있는 학습 및 제어 방식을 연구합니다.
기본 물체 이동 : 물체의 지정 위치 이동
물체를 안정적으로 잡아 지정 위치에 배치함
/ Case 3
실제 현장의 관찰·영상·시간 기록을 종합 분석하여, 로봇의 작업 수행 결과를 정성적 및 정량적 지표로 명확히 검증합니다.
정량적 평가
0%
0%
0%
0%
작업 완수
수행 효율
운영 안정성
조건별 복구
정성적 평가
작업·현장
적합성 평가
상호작용·운영
경험 평가
실패·개선
원인 평가
가장 안전하고 효율적인로봇 자동화 완성
RX Lab Solution
RX Lab에서는 2가지 핵심 솔루션을 개발합니다.
솔루션들의 유기적 결합을 통해 현장 도입 전 최적의 동선 및 성과를 정밀하게 검증하고 실패 리스크를 최소화합니다.
로봇 데이터 큐레이션
스튜디오에서 발생한 로봇 데이터를 정제하고 학습하여
활용할 수 있는 데이터 셋으로 전환합니다.
Solution 02
RX Data Lab
Robot Data
Vision·Sensor·Language
eXperience Dataset
High Quality Data Set
Solution 01
RX Studio
로봇 시뮬레이션 툴
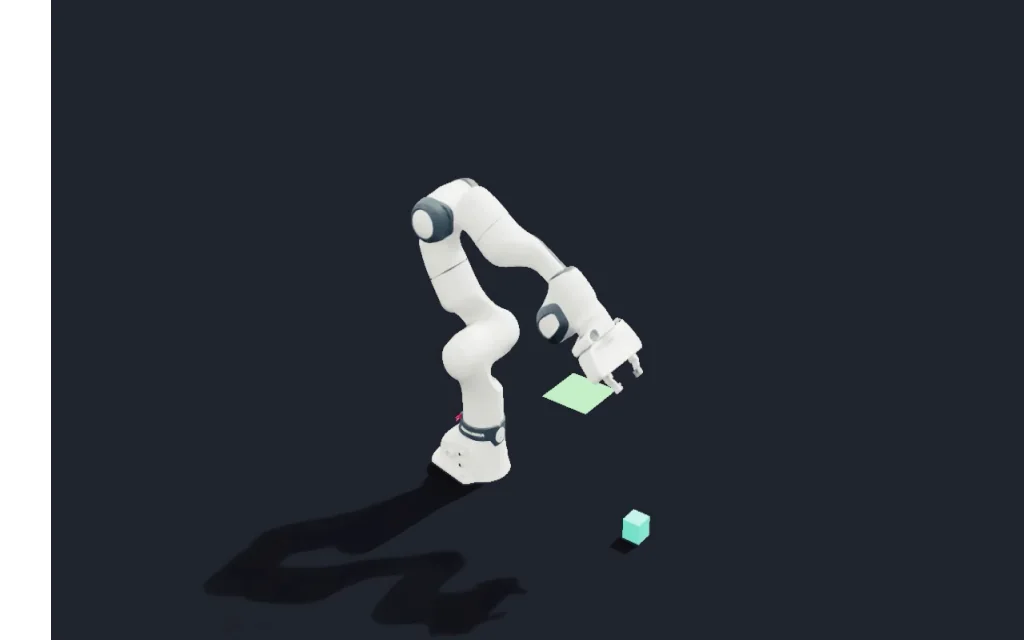
가상에서 원하는 환경을 구축하고 다양한 로봇을 시뮬레이션할 수 있는 공간을 제공합니다.
RX Studio
가상의 공간에서 로봇·센서·환경·작업 목표를 구성하고,
현장 적용 가능성과 공장 최적화의 기대 효과를 미리 확인합니다.
로봇 선택
제품명 / 가반하중 · Arm Reach
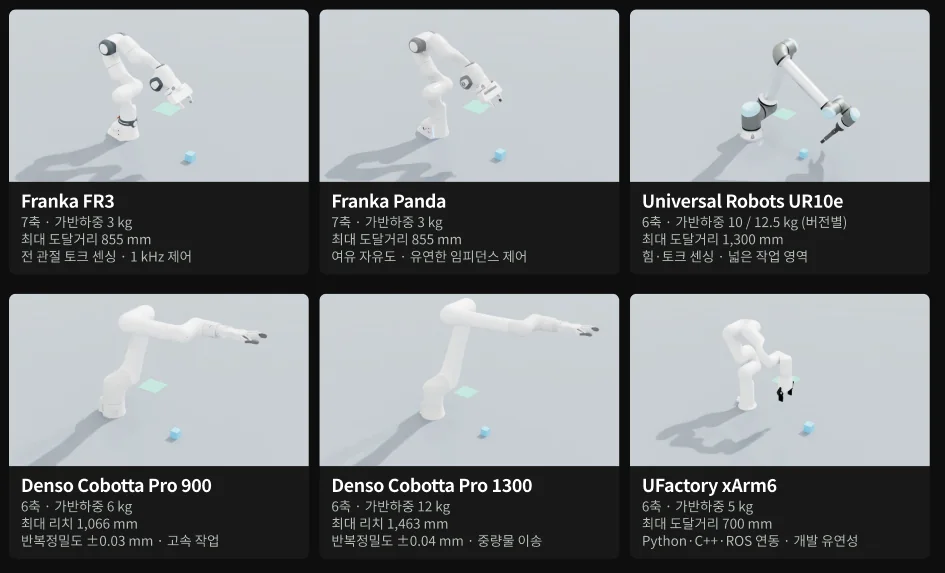 Franka FR33 kg · 855 mm
UR10e10/12.5 kg · 1,300 mm
COBOTTA PRO 9006 kg · 1,066 mm
COBOTTA PRO 130012 kg · 1,463 mm
xArm65 kg · 700 mm
작업 선택
최종 작업 목표
물체를 지정 위치에 놓고
안정된 상태로 마무리
로봇 사양
전 관절 토크 감지 · 1 kHz 제어
가반하중
0 kg최대 도달
0 mm관절 수
0 축단계별 확인
확인할 조건
이동 경로와 물체 유지 상태,
간섭·물체 이탈 구간 확인 필요
로봇 시뮬레이션 툴을 통한 사전 검증 프로세스
01. Start
내 작업 선택
02. Configure
현장 조건 설정
03. Guide
수행 과정 확인
04. Compare
현장 적용성 비교
05. Save
검토 카드 저장
RX Studio
/01
환경와 현재 상태, 사용자의 지시를 레코딩하고 누적하여 로봇 브레인의 학습 데이터로 전환합니다.
세 데이터 카테고리의 관계성을 추론하면서 로봇의 의도와 데이터 퀄리티를 기록으로 남깁니다.
영상·공간 기록
상태·행동 기록
지시·의도 기록
Robot
Data
RX Data Lab
/02
RX Studio에서 수집된 로봇 데이터를 비교할 수 있는 형태로 정렬하고,
행동의 맥락을 해석한 뒤 학습 가치와 품질을 기준으로 데이터를 선별하여 학습할 데이터 셋을 제공합니다.
RX Studio
RX
Data Lab
Robot Data
Strength
Align
비교 가능한 데이터로 정렬
서로 다른 로봇 데이터들을 분석할 수 있는
상태로 정렬합니다.
데이터 정렬
물체를 목표 위치에 놓아라
Understand
행동 맥락과 의미 해석
단순히 결과 판단이 아니라, 행동 원인과 맥락을 이해하여
데이터의 진짜 의미를 이해합니다.
Goal
물건을 운반하여
목표 영역에 재배치 완료
Qualify
학습 가치와 품질 검증
신뢰할 수 있고 목적에 맞는 데이터를 선별하여
학습에 사용합니다.
품질 검토 항목
RX Data Lab
/03
실행 조건·평가 근거·실패와 복구 맥락을 연결해,
Robot Brain의 행동·실패 회피·복구 전략 학습에 제공합니다.
Robot eXperience Dataset
데이터 특징
데이터 선별
ALIGNED
데이터 기준 정렬이 가능한가?
LABELED
데이터의 의미 부여가 가능한가?
TRACEABLE
과거 이력이 추적가능한가?
High Quality Dataset
+
데이터셋 카드
Dataset Card
데이터 평가 기준
Data Evaluation Criteria
데이터 버전
Data Version
로봇 학습을 통해실패를 이해하고,
정확한 업무를 수행할 수 있는 로봇으로 고도화
실행 조건·평가 근거·실패와 복구 맥락을 연결해,
Robot Brain의 행동·실패 회피·복구 전략 학습에 제공합니다.
로봇의 지능화에 따라 사람과 로봇이 협업하는 경험 또한 새롭게 정의되어야 합니다.
로봇과 사용자가 만나는 접점을 구성하는 하드웨어, 소프트웨어, 인터페이스를 종합 분석한 로보틱스 경험을 제안합니다.
Robot UX Design
로봇과 사용자가 만나는 경험은 하드웨어, 소프트웨어, 인터페이스 그리고 데이터의 결합으로 만들어집니다.
각 요소가 독립적으로 작동하는 것이 아니라, 네 요소의 융합을 이해하여 기술이 실제 사용 경험으로 이어지도록 설계하여야 합니다.
Robot
Robot UX
하드웨어 소프트웨어 데이터 인터페이스User
Hardware: Embodied AI
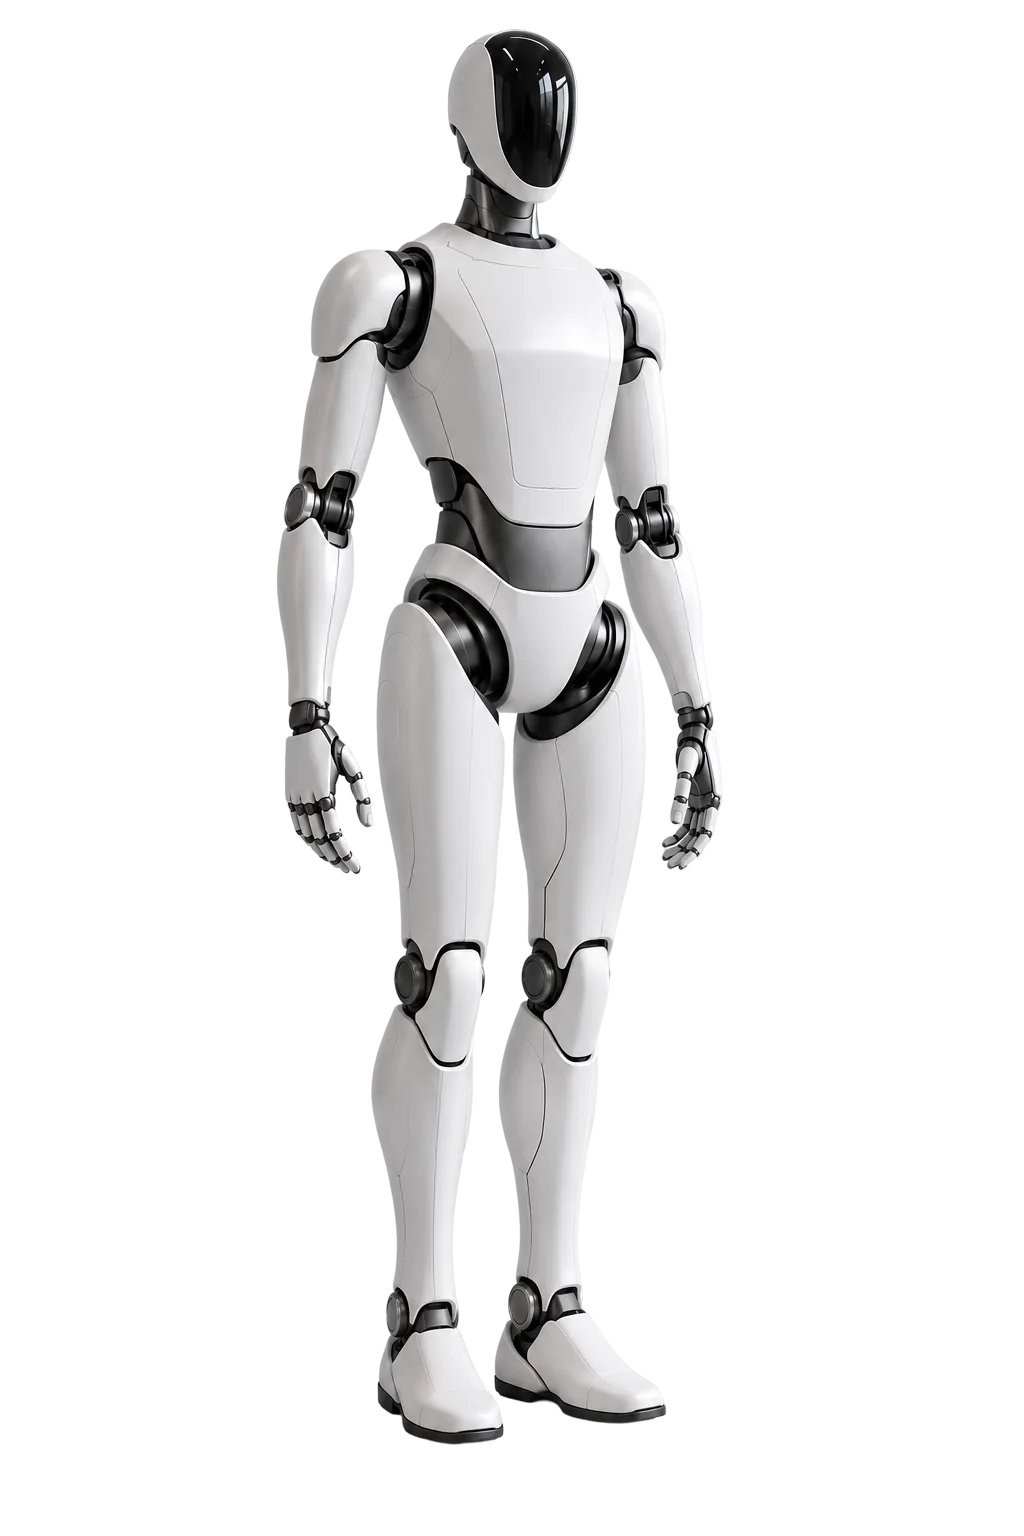
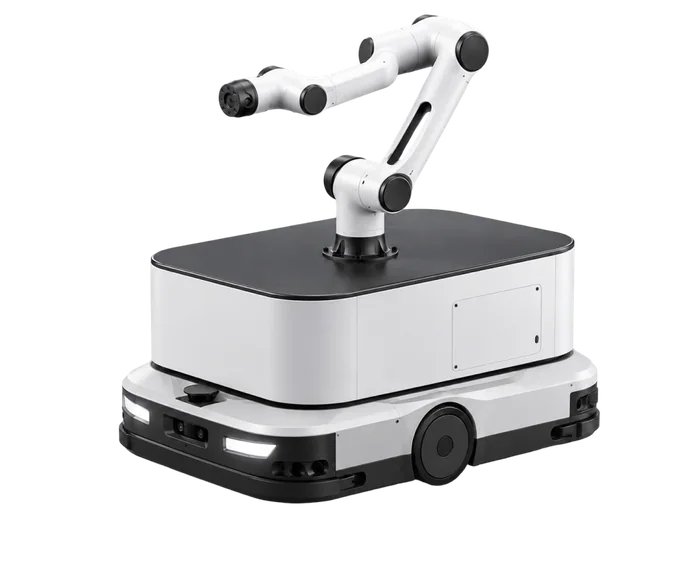
로봇의 형태는 정형화된 정적 공간에서 벗어나, 변화가 많은 비정형 공간으로 활용 범위를 확장하고 있습니다.
사람이 사용하는 환경을 별도로 재구성하지 않고도 함께 이동하고 작업할 수 있는, 높은 자유도와 적응성을 갖춘 로봇의 형태로 개발되고 있습니다.
Feature
Goal
UX Value
DoF
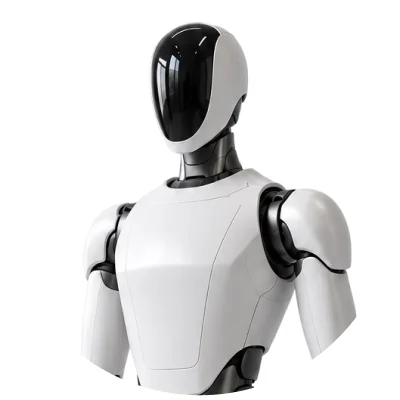
Bipedal Robot
새로운 로봇 기술과 인간과 로봇의 상호작용을 실험하거나
검증하는 플랫폼으로 활용되는 연구용 휴머노이드
무거운 하중 처리
다자유도 손가락
부품 정및 조립
인간용 통로 &계단 이용
환경 변화 없이 즉시 투입
설비 재배치 비용 절감
0~0
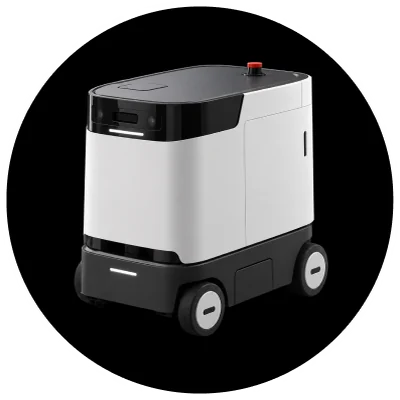
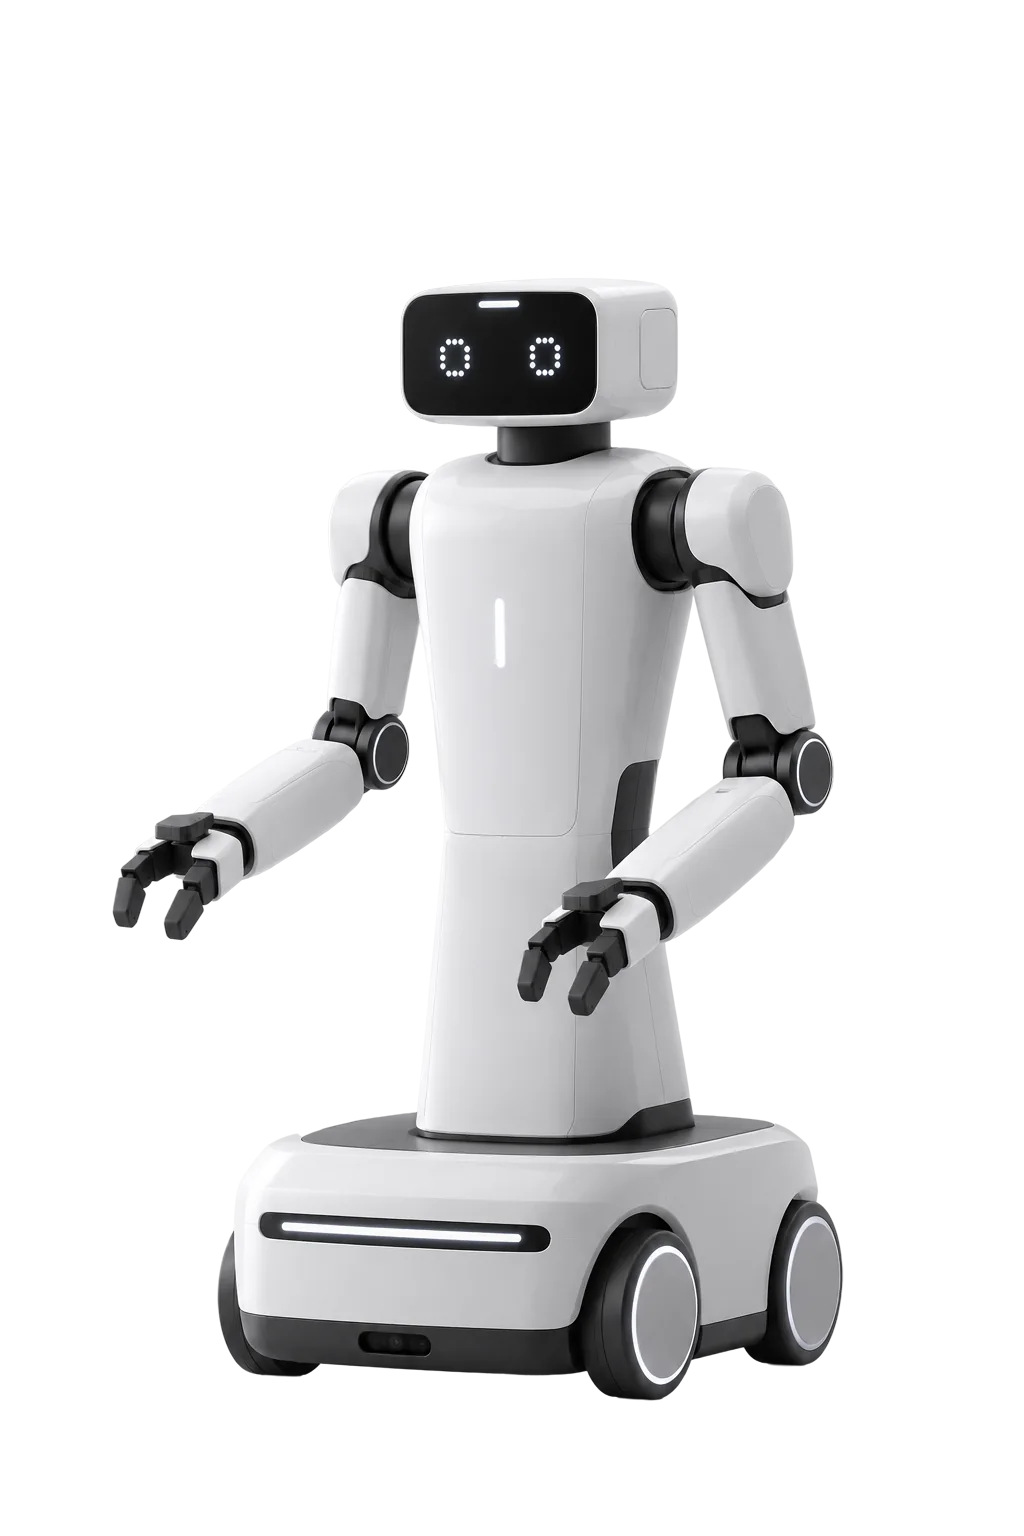
Wheeled Robot
사람과 자연스럽게 소통하며 다양한 생활 서비스 환경에
적응하여 대응할 수 있는 서비스용 휴머노이드
감정 표현 디스플레이
음성 대화
접객 및 에스코트
가사 보조
친근한 상호작용
이동 편의성
0
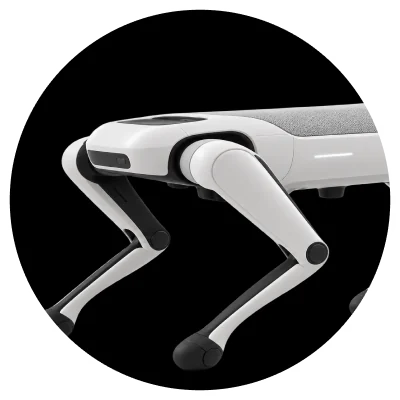
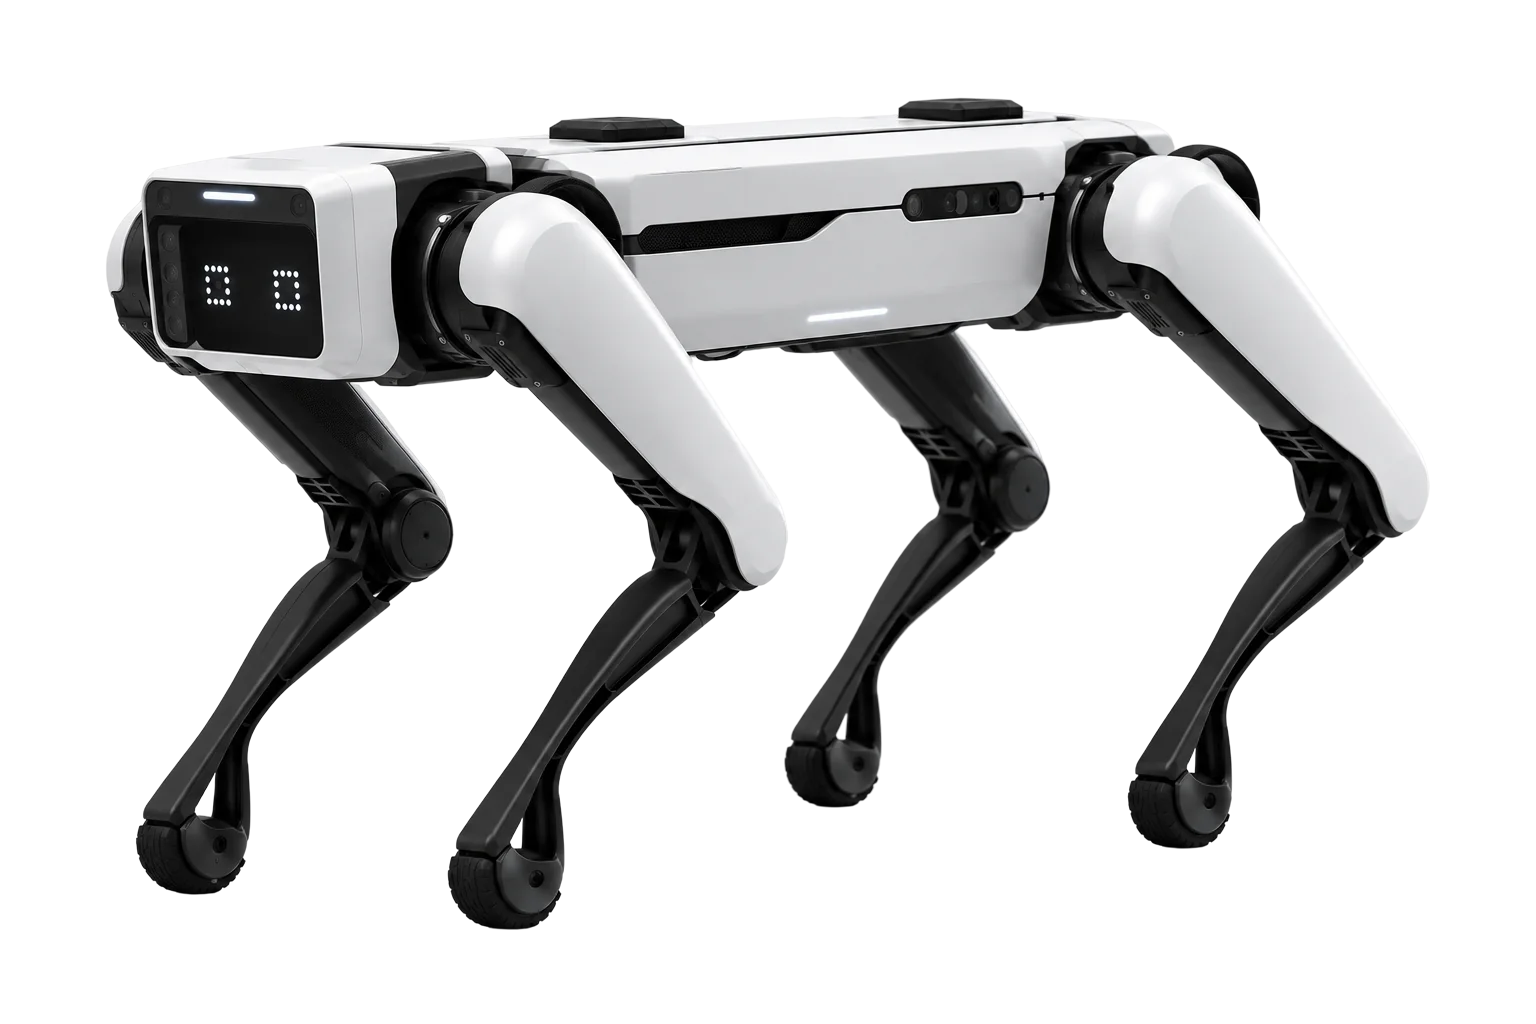
Quadruped Robot
사람이 직접 접근하기 어려운 공간을 대신 이동하면서 점검 및 데이터
수집을 수행하며 동물형 구조로 다양한 지형에서 안정적으로 이동
높은 지형 적응성
안정적 탐색
반복적인 현장 이동
위험 지역 이동
위험 구역 접근
지형 재배치 없이 사용 가능
0
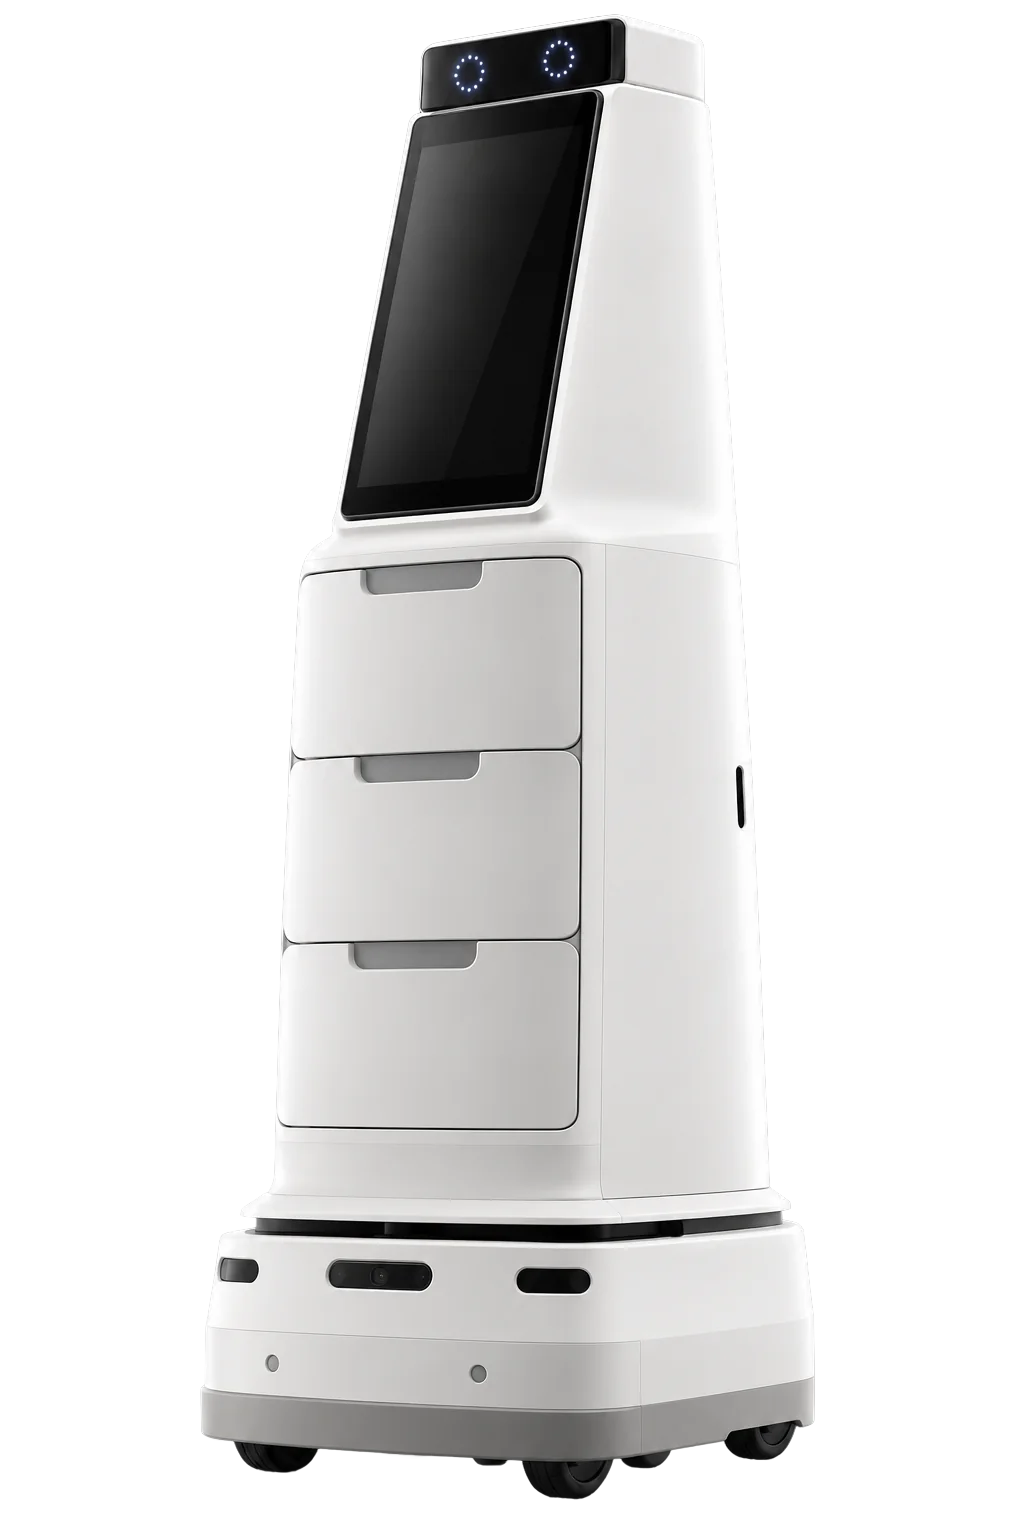
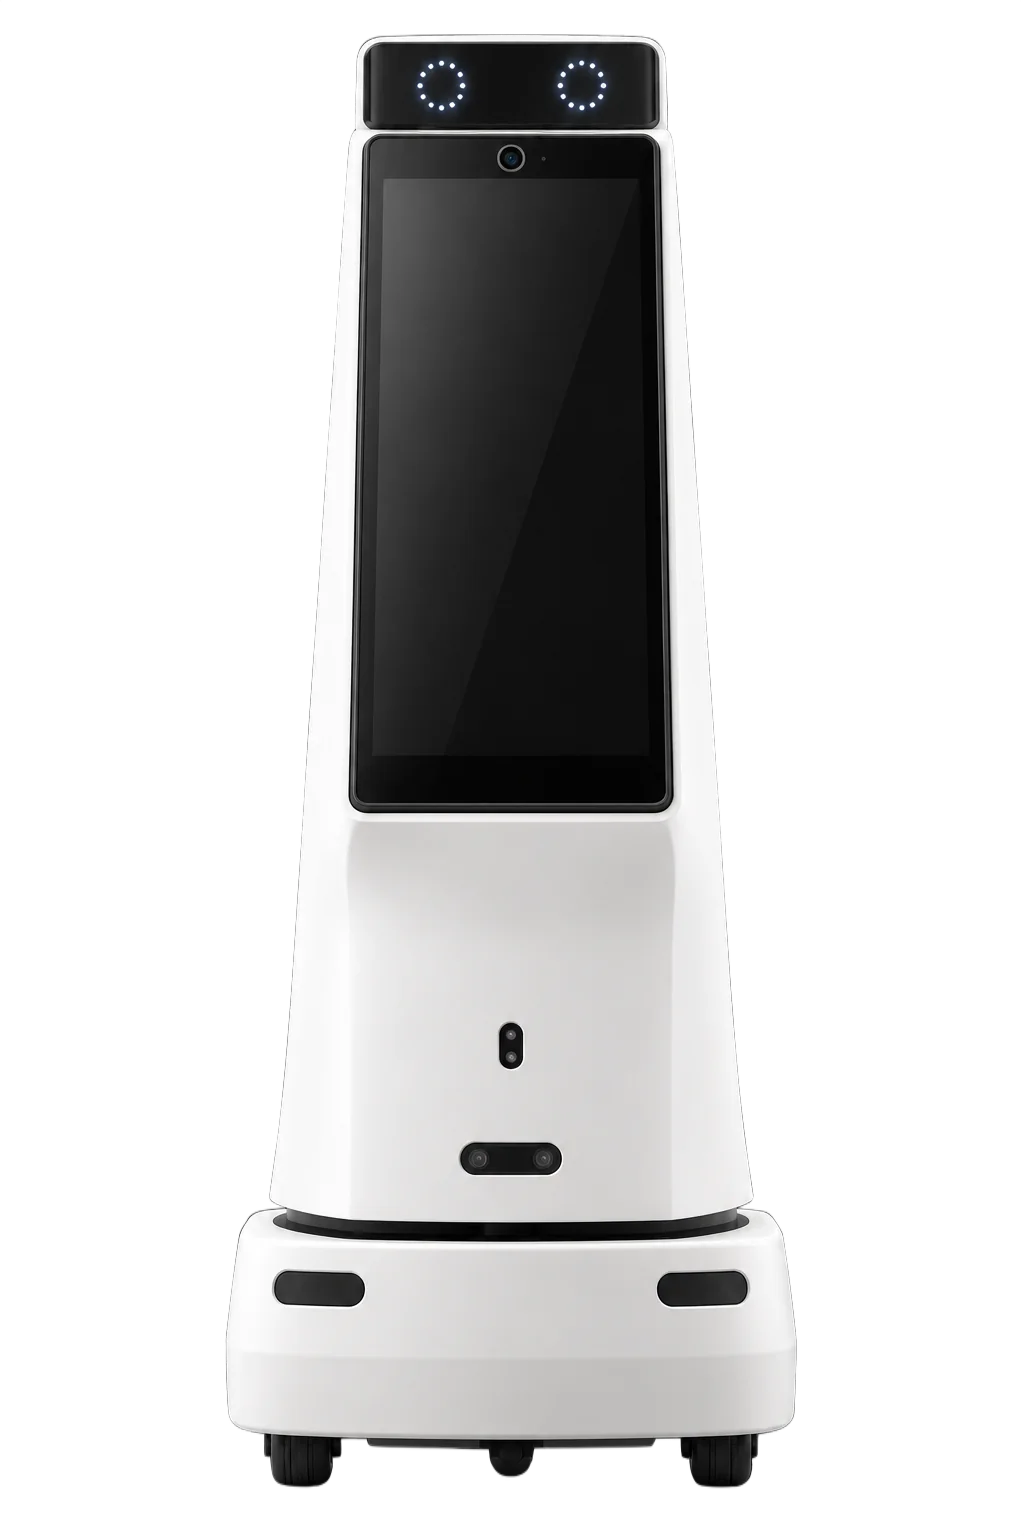
Guide Robot
다중이용시설에서 방문객을 맞이하며 대형 디스플레이와 음성
상호작용을 통해 시설 위치 안내, 정보 검색 서비스를 제공
성인 시선 높이 크기
평지 주행 특화
목적지 에스코트
도슨트 해설
비대면 정보 탐색
친근한 멀티모달 상호작용
0
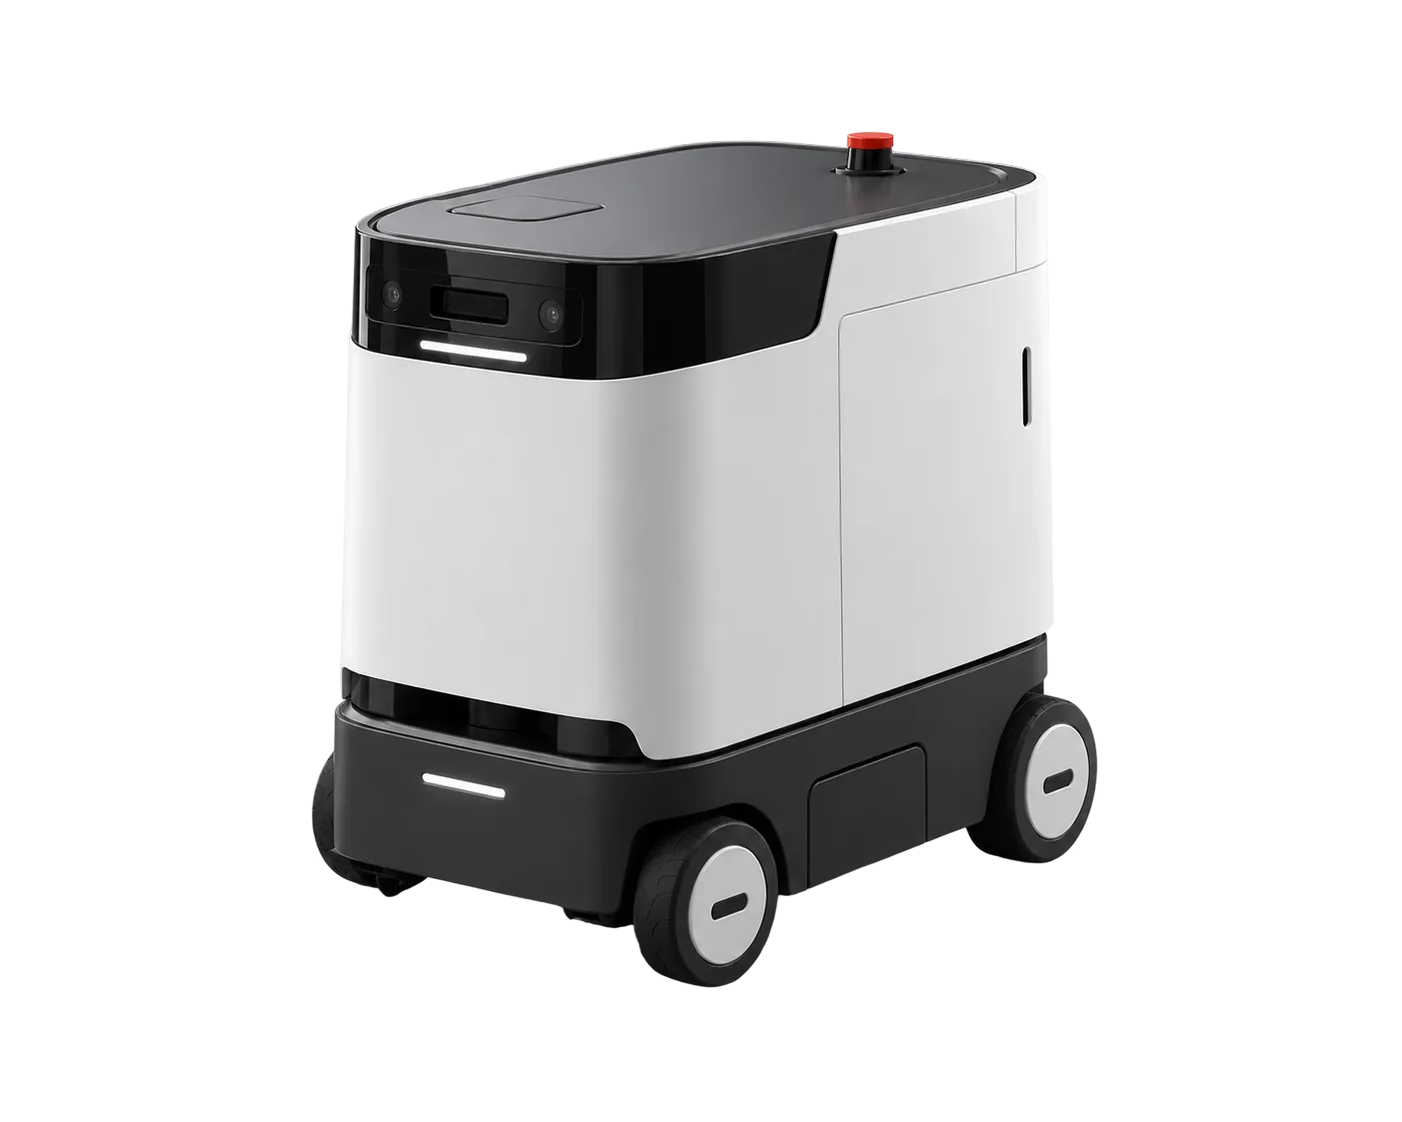
Cleaning Robot
넓은 상업 및 공공 공간의 바닥을 자율주행하며 쓸고 닦는 로봇으로,
사람의 개입 없이 정해진 구역을 위생적이고 효율적으로 유지 관리
LiDAR 및 바닥 감지 ToF
저상형 브러시 모듈
대면적 바닥 건·습식 청소
오염물 집중 세척 및 소독
미화 노동 경감
위생 유지로 인한 쾌적함
0
Software: AI-Driven Intelligence
하드웨어의 목적을 지능형 에이전트로 동작하게 만드는 것은 소프트웨어 기술입니다.
복잡한 기술들을 하나의 흐름으로 조율하여 기술이 사용자가 체감하는 자연스러운 경험으로 전환되도록 설계합니다.
센서, 환경 데이터, 인공지능을 융합해 로봇이 환경을 이해하고
계획하여 행동하는 전 과정을 구현
Robot Data
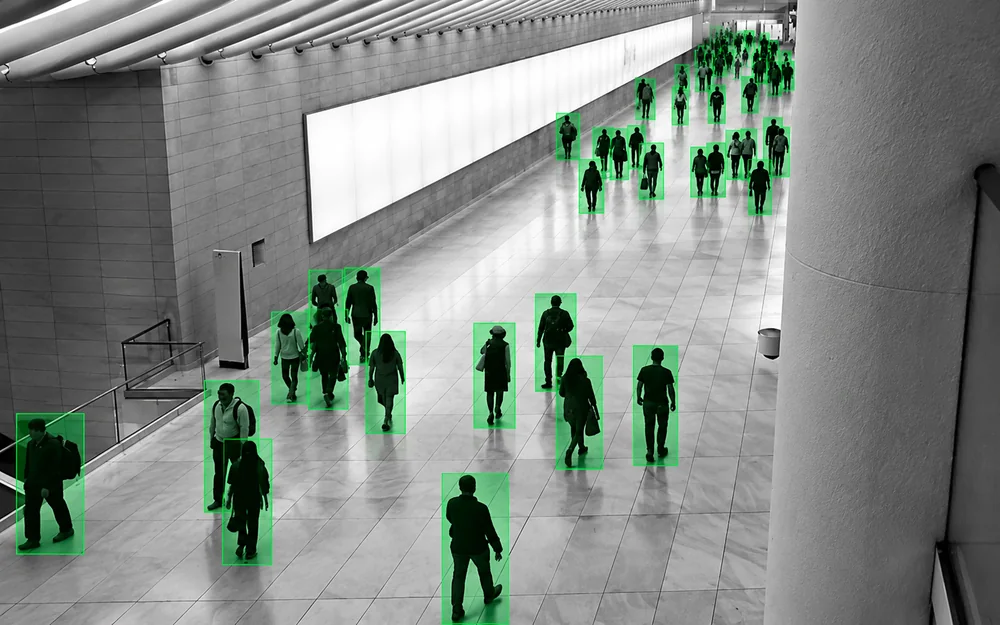
이해
Understanding
현재 공간의 좌표와 물체를 이해하고,
사용자 의도와 환경 맥락을 파악
계획
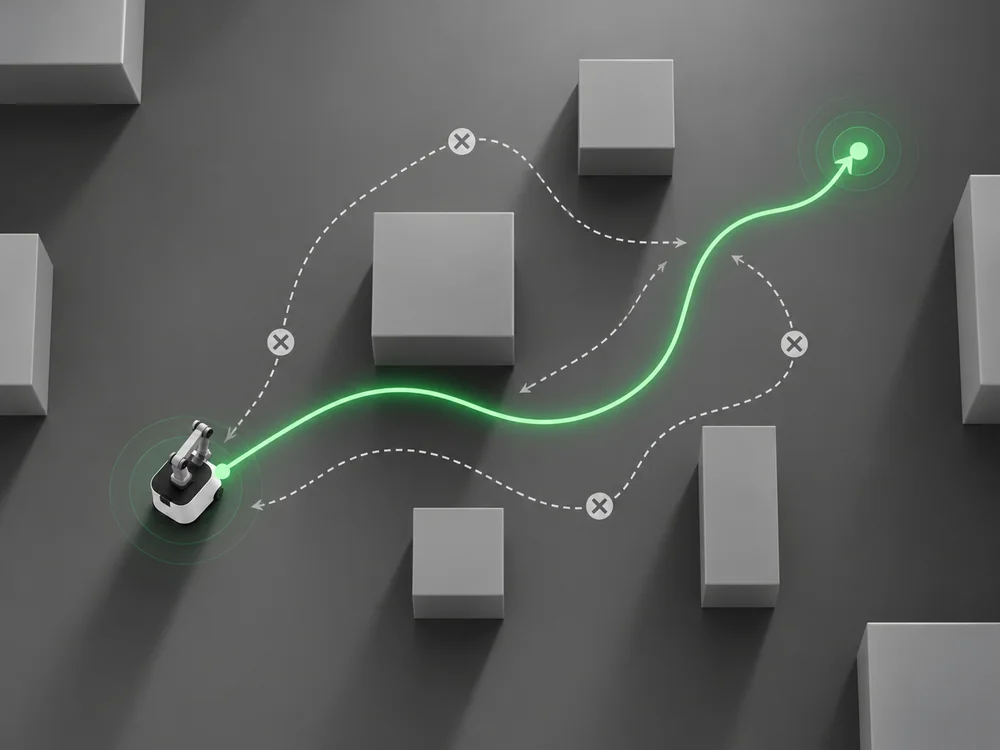
Planning
인지된 현재 상태를 바탕으로
여러 행동 경로를 생성하고 최적의 행동 결정
행동
Action
계획을 실제로 실행하며,
오차를 보정
Sensor Fusion
서로 다른 센서 정보를 통합해 로봇이 상황을 사람처럼 판단하도록 돕는 기술
공간 형상 / 움직임 / 색상
위치 인식
로봇이 어디에 있고
주변이 어떤 공간인지 인식
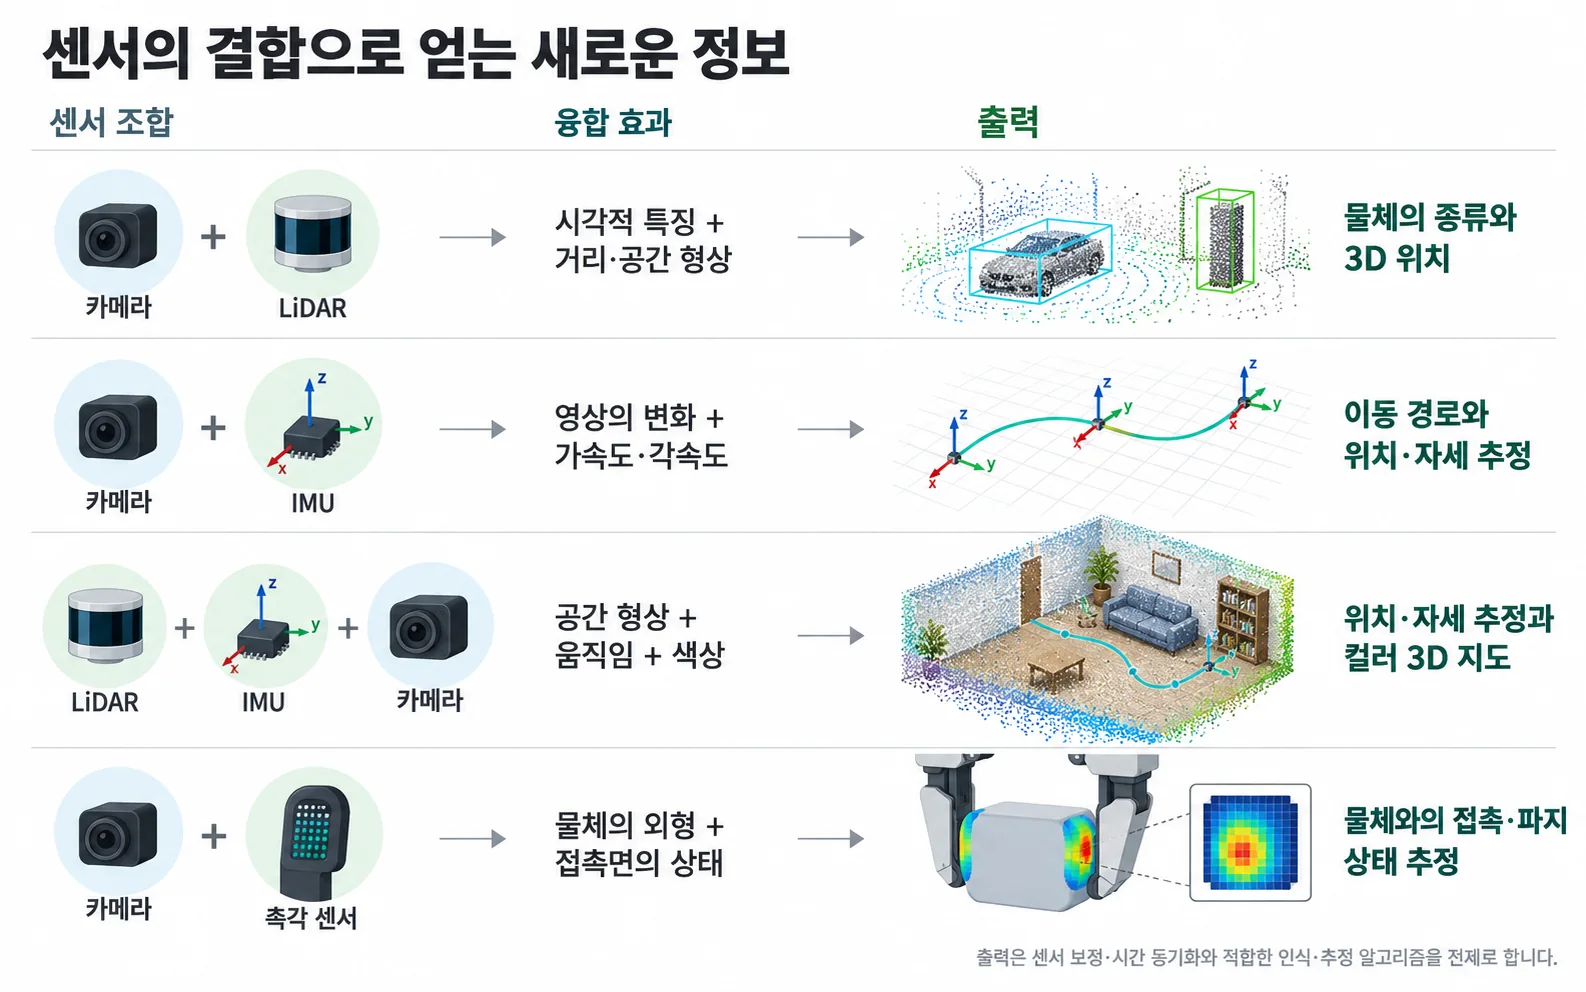
물체의 외형 / 접촉면의 상태
시각적 특징 / 거리·공간 형상
영상의 변화 / 가속도·각속도
Camera외형 인식
Tactile Sensor접촉 인식
IMU가속도·각속도
LiDAR3차원 공간 인식
Digital Twin
현실 세계를 가상으로 재현하여, 실시간 데이터를 활용해 현실 세계를 최적화
Real World
Digital Twin
동기화
3D 모델링
3D Modeling
데이터 수집 분석
Data-Driven Learning
예측 최적화
Operational
최적화
데이터 안전 연결
Secure Data Connectivity
데이터 처리·연산
Data Processing & Computing
Interface: Human- Robot Touchpoint
로봇의 지능과 사용자가 교감하는 순간은 인터페이스를 통해 완성됩니다. 사용자와 로봇이 만나는 다양한 접점을 연결하여 완성도 높은 로봇 UX 경험을 제공합니다.
로봇 본체의 버튼, 디스플레이 등 물리적인 접점 설계
음성·표정·모션이 복합적으로 작용하는 소통 설계
Physical Control
Multimodal Interaction
Physical Control
로봇
사용자
로봇 상태를 원격으로 컨트롤하고 관리하는 시스템 설계
Data: Robot Data Framework
로봇에 활용되는 기술과 사람과의 상호작용에서 발생하는 데이터를 이해하고,
이를 학습과 성능 개선에 활용할 수 있도록 데이터 수집·활용 기준을 설계합니다.
로봇의 지능과 사용자가 교감하는 순간은 인터페이스를 통해 완성됩니다. 사용자와 로봇이 만나는 다양한 접점을 연결하여 완성도 높은 로봇 UX 경험을 제공합니다.
데이터 기준 마련
현장 분석
데이터 기반 마련
데이터 관측
데이터 수집&정제
데이터 품질 분석
데이터
수집·학습·평가의
일관된 기준 마련
작업 맥락 · HTA
로봇의 지능과 사용자가 교감하는 순간은 인터페이스를 통해 완성됩니다. 사용자와 로봇이 만나는 다양한 접점을 연결하여 완성도 높은 로봇 UX 경험을 제공합니다.
디지털트윈을 통한 로봇 평가&학습환경 구축
가상 환경 구축
가상 시연
데이터 수집
로봇 학습&평가 환경 구축
데이터
수집·학습·평가의
일관된 기준 마련
평가 체계에 따라 효과를 검증합니다.
디지털트윈을 통한 로봇 평가&학습환경 구축
데이터 품질 평가 기준 수립
Step 01
데이터 품질 평가
Step 02
가상환경 평가
Step 03
데이터 기반 마련
정제 결과와 사람의
판단 일치 여부를 확인
동일한 조건에서
결과 재현 여부를 확인
작업 반복
같은 작업을 반복하고, 위치·조명 등
조건 변화에 따른 성능 확인
구역 제한
제한된 현장 구역에서 성과를 측정하고,
확대 적용의 판단 기준으로 활용
고도화된 로봇 산업에서는 로봇 동작을 위한 기술들과 사용자와 상호작용 하는 모든 과정에서 경험 융합이 필요합니다.
로봇에서 발생하는 데이터를 연결하고 분석해, 로봇 행동과 사용자 경험을 지속적으로 개선할 수 있어야 합니다.
분석
고도화
축적
Robot UX
인터페이스
데이터
하드웨어
소프트웨어
eXperience
Convergence
로봇의 지능화에 따라 사람과 로봇이 협업하는 경험 또한 새롭게 정의되어야 합니다.
로봇과 사용자가 만나는 접점을 구성하는 하드웨어, 소프트웨어, 인터페이스를 종합 분석한 로보틱스 경험을 제안합니다.
Next Companion
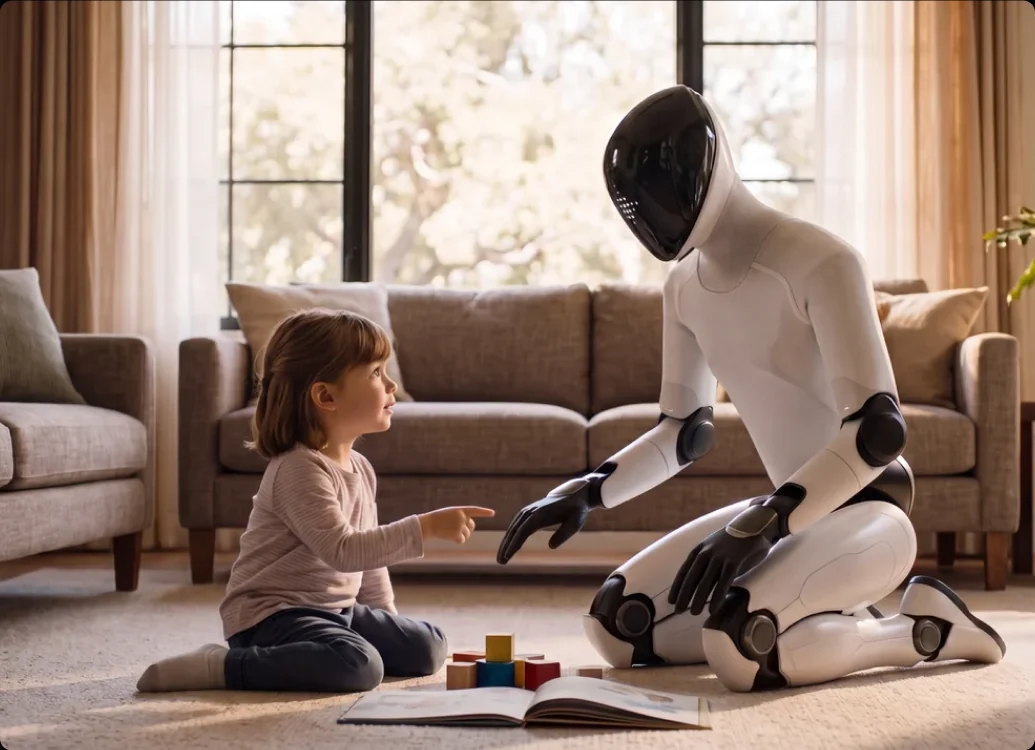
서비스 로봇의 UX는 기술 강조가 아닌, 사용자와의 상호작용이 자연스럽게 이루어지도록 설계되어야 합니다.
사용자의 행동·상황·의도를 이해하고 공간과 환경에 맞게 반응하여, 신뢰할 수 있는 일상 속의 동반자가 되어야 합니다.
UX Concept
Next
Companion
UX Insight
UX Value
UX Value
Trust
1신뢰
안정적인 환경 인식과 예측 가능한 행동을 통해 신뢰할 수 있는 로봇 경험 제공
비전 센서, LiDAR, 촉각 센서 등 다양한 센서를 활용해 주변 환경과 사람의 위치를 정밀하게 인식합니다.
실시간 환경 인지와 안전 제어 기술을 기반으로 충돌 회피, 작업 안정성, 인간-로봇 협업 상황을 지속적으로 관리하여 사용자가 안심하고 함께 사용할 수 있는 신뢰 기반의 로봇 경험을 제공합니다.
Attachment
2유대
지속적인 상호작용을 통해 정서적·행동적 관계를 형성하는 로봇 경험 제공
음성, 제스처, 시선, 위치 정보 등 다양한 사용자 신호를 인식하고 상황에 맞는 반응을 수행합니다.
멀티모달 인식(Multimodal Perception)과 사용자 상태 이해 기술을 기반으로 사용자 행동과 감정 맥락을 파악하여 자연스러운 상호작용을 형성하고, 반복적인 상호작용 속에서 사용자와의 정서적 유대감을 강화합니다.
Convenience
3편리
사용자의 의도와 상황을 이해해 물리적 작업을 대신 수행하는 편리한 로봇 경험 제공
AI 기반 상황 인식과 작업 계획(Task Planning) 기술을 활용해 사용자의 요청과 환경 정보를 종합적으로 분석합니다.
자율 이동과 로봇 조작 기술을 통해 반복적이거나 물리적인 작업을 수행하며, 사용자의 개입을 최소화한 효율적인 자동화 경험을 제공합니다.
로봇의 지능화에 따라 사람과 로봇이 협업하는 경험 또한 새롭게 정의되어야 합니다.
로봇과 사용자가 만나는 접점을 구성하는 하드웨어, 소프트웨어, 인터페이스를 종합 분석한 로보틱스 경험을 제안합니다.
Zero-Gap Cowork
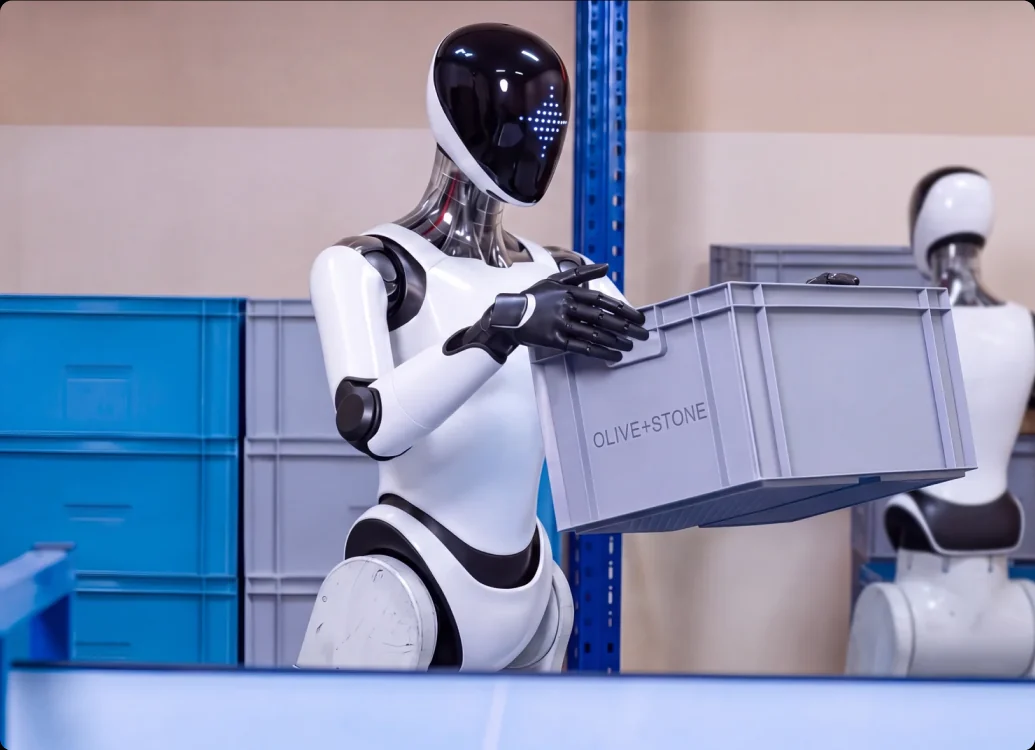
산업용 로봇의 UX는 작업자의 운영 부담을 최소화하고 복잡한 공정 속에서 안정적이고 효율적으로 작동하도록 설계되어야 합니다.
작업 환경과 공정 흐름을 이해하고 작업자와의 협업을 고려하여, 생산성을 높이는 자동화 시스템과 로봇 운용 경험을 제공하는 것이 핵심입니다.
UX Insight
UX Value
Zero-Gap
Cowork
작업자 설정
공정 현황
목표 설정
신뢰성
유연성
효율성
UX Value
Trust
1신뢰성
안정적이고 일관된 작업 수행을 통해 생산 공정의 신뢰성을 확보
산업용 로봇은 정밀 센서와 실시간 제어 시스템을 기반으로 반복 작업을 안정적으로 수행합니다.
충돌 감지와 안전 제어 기술을 통해 작업 환경의 위험 요소를 관리하고, 장시간 운용에서도 일정한 품질과 성능을 유지하여 생산 공정 전반의 신뢰성을 높입니다.
Flexibility
2유연성
지속적인 상호작용을 통해 정서적·행동적 관계를 형성하는 로봇 경험 제공
산업용 로봇은 머신 비전과 AI 기반 작업 인식 기술을 활용해 작업 대상과 공정 상태를 분석합니다.
작업 계획(Task Planning)과 로봇 제어 기술을 통해 다양한 제품 유형과 공정 변화에 대응하며, 생산 환경 변화에도 적용 가능한 유연한 자동화 시스템을 구현합니다.
Efficiency
3효율성
반복 작업 자동화를 통해 생산성과 운영 효율을 극대화하는 로봇 운용 경험 제공
로봇은 자동화된 작업 수행과 공정 데이터 분석을 통해 반복적이고 물리적인 작업을 효율적으로 처리합니다. 생산 시스템과 연동된
로봇 제어 및 모니터링 기술을 활용하여 작업 상태를 실시간으로 관리할 수 있으며, 작업자의 개입을 최소화하면서 생산성과 운영 효율을 동시에 향상시킵니다.